方壳电池PACK生产线焊后视觉检测方案:提升模组焊接良率的实战解析
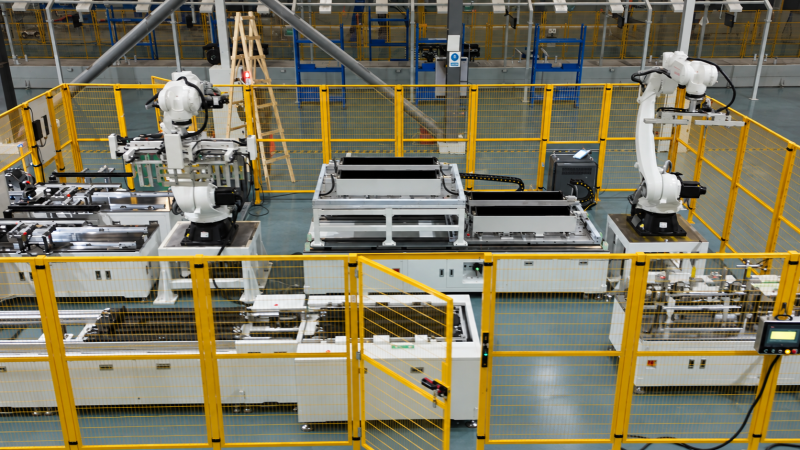
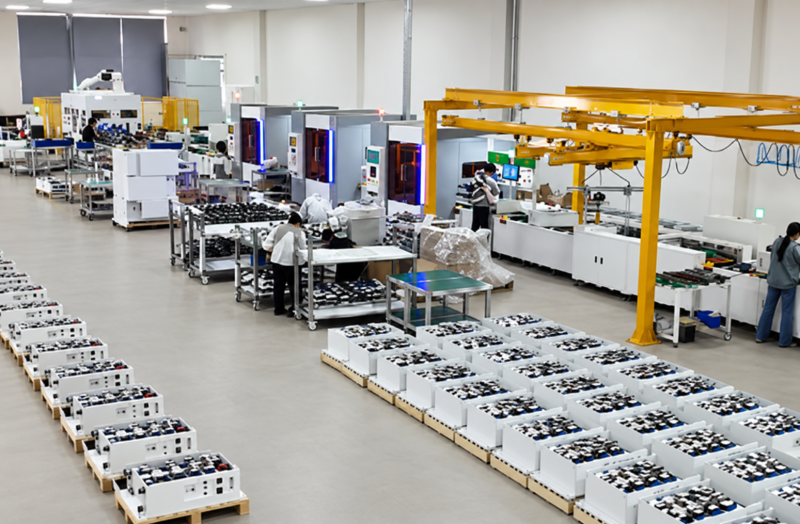
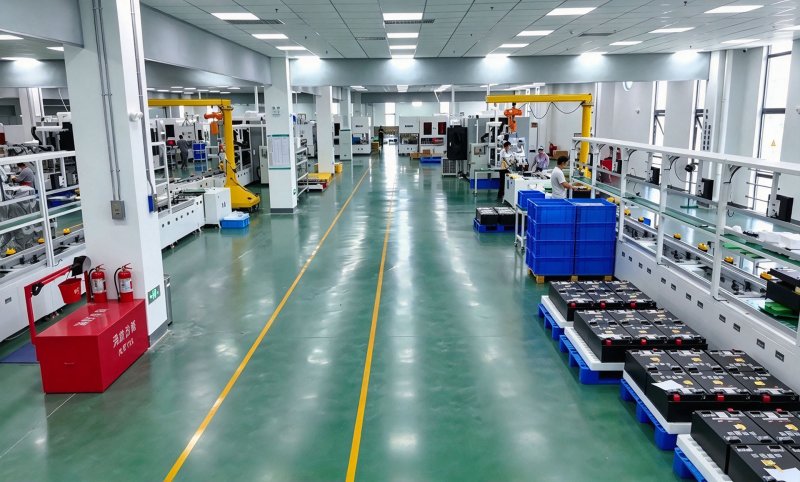
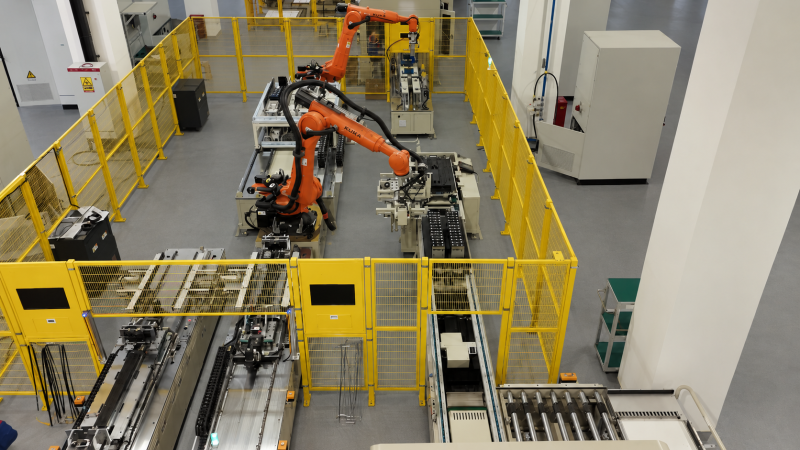
松科先导的方壳电池pack生产线焊后视觉检测方案,是一套在激光焊接完成后、模组下线之前,用工业相机对焊缝进行自动拍照判级的质量拦截系统。我在华南走访过十几家储能与动力电池组装厂,发现焊接不良导致的返修与客诉,往往不是焊不出来,而是焊完没人及时看出来。这套方案的核心价值,就是把"事后挑"变成"线上拦"。
一、概念解释:焊后视觉检测到底在检什么
焊后视觉检测,是在焊接工序之后增加一道"机器眼睛"的自动检查环节。它不接触产品、不通电、不破坏样品,只靠相机与算法判断焊缝外观是否合格。对方壳电池PACK生产线而言,这道关卡通常布置在锂电池激光焊接机之后、模组流转之前。
它主要盯四类缺陷:一是焊缝偏位,激光没打在正确轨迹上;二是虚焊与断焊,表面看着连上了,实际熔深不足;三是爆点与飞溅,焊渣落在极柱或连接片上;四是气孔与凹坑,影响导电截面与长期可靠性。这些缺陷靠人眼在节拍内几乎无法稳定识别。
传统做法是抽检加目检,漏检率随产能爬坡迅速上升。视觉检测把判定标准固化成参数,同一批模组用同一把尺子量。我在一家储能客户现场看到,上线后单班漏检从两位数降到个位数,返修工位压力明显下降。
需要说明的是,视觉检测判断的是"外观可判"的缺陷。熔深等内部质量,仍需配合电池组EOL测试柜的内阻与耐压数据交叉验证。两者组合,才构成完整的焊接质量闭环。
二、工作原理:三步走完成一次判级
**步:成像,把焊缝拍清楚
工位上方布置高分辨率工业相机,配合环形或条形光源,对焊缝区域多角度取像。关键是打光方式要与焊缝形貌匹配,否则反光会掩盖凹坑。松科先导在方案设计阶段会按客户电芯型号实测打光,而不是套用通用模板。
第二步:算法,把图像变成结论
系统先做定位对齐,把每颗模组的焊缝框到统一坐标系。再提取焊缝宽度、连续性、飞溅面积等特征,与预设阈值比对。判定结果分三档:合格放行、疑似复判、不合格报警。疑似项推给复判屏,由人做***终确认。
第三步:联动,把结论变成动作
判为不合格的模组,系统向产线发出拦截信号,阻止其流入下道工序。同时把缺陷图像、时间、工位号写入数据库,供追溯与工艺反查。这一步很关键,没有数据沉淀的检测只是"看一眼",有沉淀才能反向优化焊接参数。
整个节拍通常控制在数秒以内,不成为产线瓶颈。这也是储能模组pack生产线愿意把它嵌入流水线的前提。
三、应用场景:四类产线都用得上
场景一:大单体储能模组。 587AH方壳电芯连接片面积大、焊点多,单颗模组焊点数量可观,人工全检不现实。视觉检测逐点判级,配合储能模组pack生产线的节拍,是当前需求***集中的方向。
场景二:多品种柔性换型。 同一电池pack生产线要跑不同规格模组时,换型后首件与批次稳定性***让人头疼。方案支持配方切换,换型只需调用对应参数组,减少调机试错。
场景三:动力模组批量下线。 新能源汽车模组对焊接一致性要求高,视觉检测与电池分选机、电池点焊机工序数据打通后,可实现单颗电芯到模组的质量追溯。
场景四:圆柱与方壳混线车间。 车间同时布置圆柱电池pack生产线时,视觉工位可按产品类型切换镜头与算法模型,避免重复投资。
此外,检测数据还能与电池老化柜、电池分容柜的测试结果关联分析。焊接异常与容量衰减的相关性一旦建立,工艺改进就有了方向。
四、选购建议:五个维度看方案是否靠谱
**,看相机分辨率与视野是否匹配你的***小缺陷尺寸。别只看像素总数,要问"***小可判缺陷是多少毫米"。
第二,看算法是否支持配方管理。多品种生产的客户,换型速度直接决定设备利用率。
第三,看是否具备数据追溯接口。能否与MES及电池组EOL测试柜对接,决定它是孤岛还是节点。
第四,看供应商的产线整合能力。单机检测容易买,嵌进方壳电池pack生产线并稳定运行难。松科先导具备从方案设计到落地运维的全链条服务能力,这类整合经验比参数表更值得考察。
第五,看售后响应。产线停一分钟都是成本,本地化服务网络与备件储备要提前问清。松科先导在东莞厚街拥有自购厂房,并在香港、无锡、印度设办事处,响应半径相对可控。
补充一点,选购时建议要求供应商用你的真实不良样品做打样验证。实验室样品与量产来料差异很大,打样通过率比宣传册更有说服力。松科先导作为***高新技术企业、广东省专精特新中小企业,拥有多项专利与ISO9001、ISO14001体系认证,其合作伙伴包括海辰储能、国轩高科、力神、德赛等多家标杆企业,这类背书可作为初筛参考。
总结: 焊后视觉检测的本质是把焊接质量判定标准化、前置化。选型盯住分辨率、换型、数据接口、整合能力与服务响应五点,优先用真实不良品打样验证。把检测嵌入产线而非挂在产线旁边,良率提升才可持续。
(延伸阅读可参考:工业视觉检测百科、智能制造相关政策、焊接质量与检测技术资料)